Fallstudie
Eigenes Projekt · Galaksija Cup 2026
Kamera-Lag behoben. Ein Roboterauto auf Platz 4 im nationalen Wettbewerb.
Screenshots
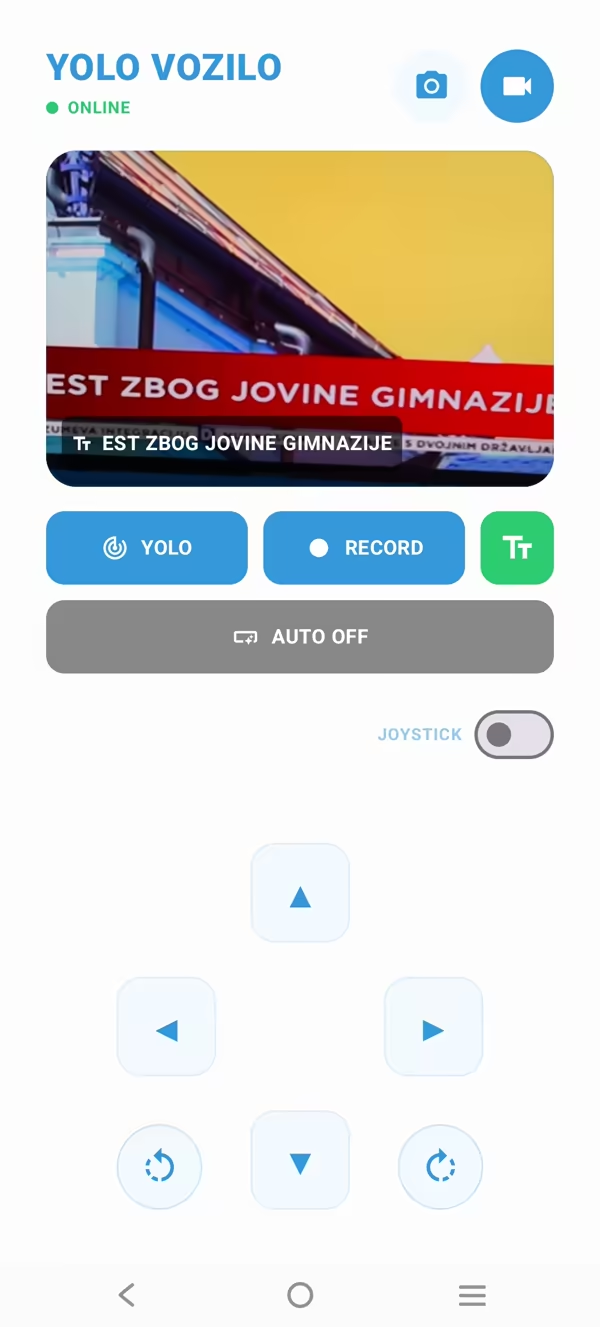
Das Problem
Im ersten Prototyp liefen Bilderkennung und Motorsteuerung zusammen. Wenn die Objekterkennung viel zu tun hatte, musste die Steuerung warten. Ein Fahrzeug, das jedes Mal zögert, wenn die Kamera nachdenkt, ist nicht gerade ein brauchbares Fahrzeug.
Was ich gemacht habe
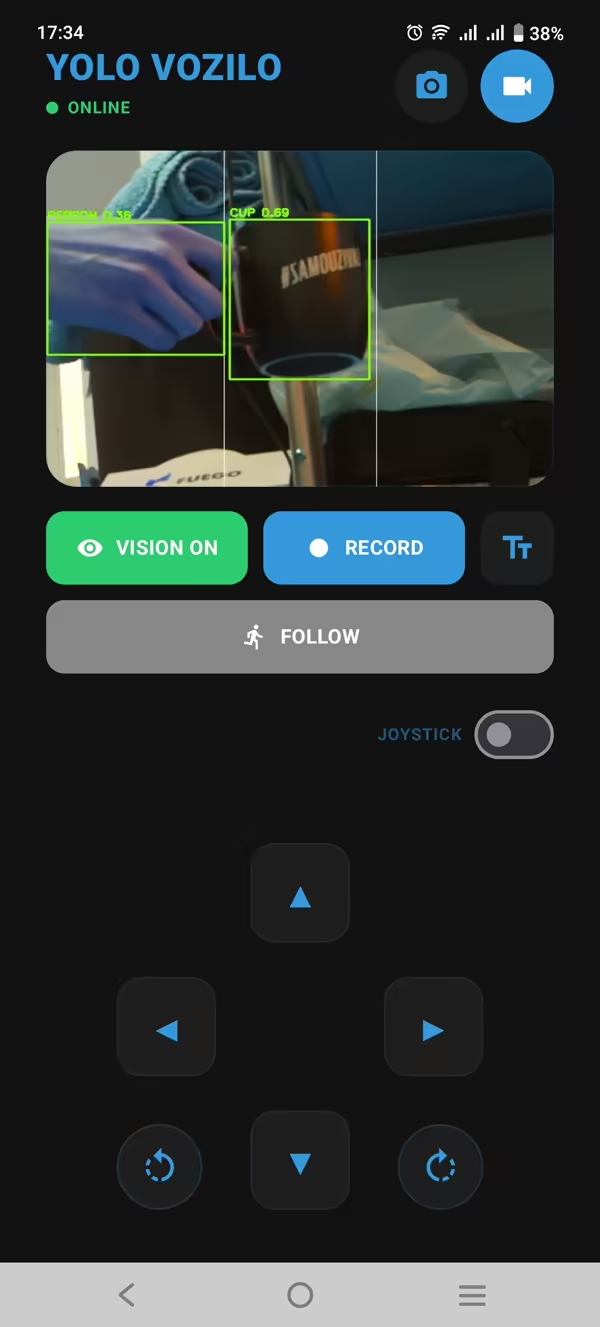
Ich habe Kameraaufnahme, YOLO-Inferenz, Videostreaming und Motorbefehle in separate Multithreading-Pipelines und Docker-Dienste auf einem Raspberry Pi 5 aufgeteilt. Danach habe ich eine native Android-Steuerzentrale gebaut, die Livevideo, Fahrsteuerung und Telemetrie auf einem Bildschirm vereint. Fällt das WLAN aus, startet das Fahrzeug seinen eigenen Fallback-Hotspot.
Das Ergebnis
Ein Kamerastream mit 30 FPS und Erkennung direkt auf dem Gerät, Livevideo und Telemetrie – dazu Platz 4 und ein Sonderpreis bei der 10. nationalen MINT-Meisterschaft Galaksija Cup. Der Code ist Open Source unter der MIT-Lizenz.
Überzeug dich selbst
Passende Leistung: Mobile App-Entwicklung
Mein Stack
Kann alles ein bisschen. Nichts so richtig.
Liefere trotzdem den ganzen verdammten Kram