Étude de cas
Projet personnel · Galaksija Cup 2026
Latence caméra corrigée. Une voiture robot classée 4e au niveau national.
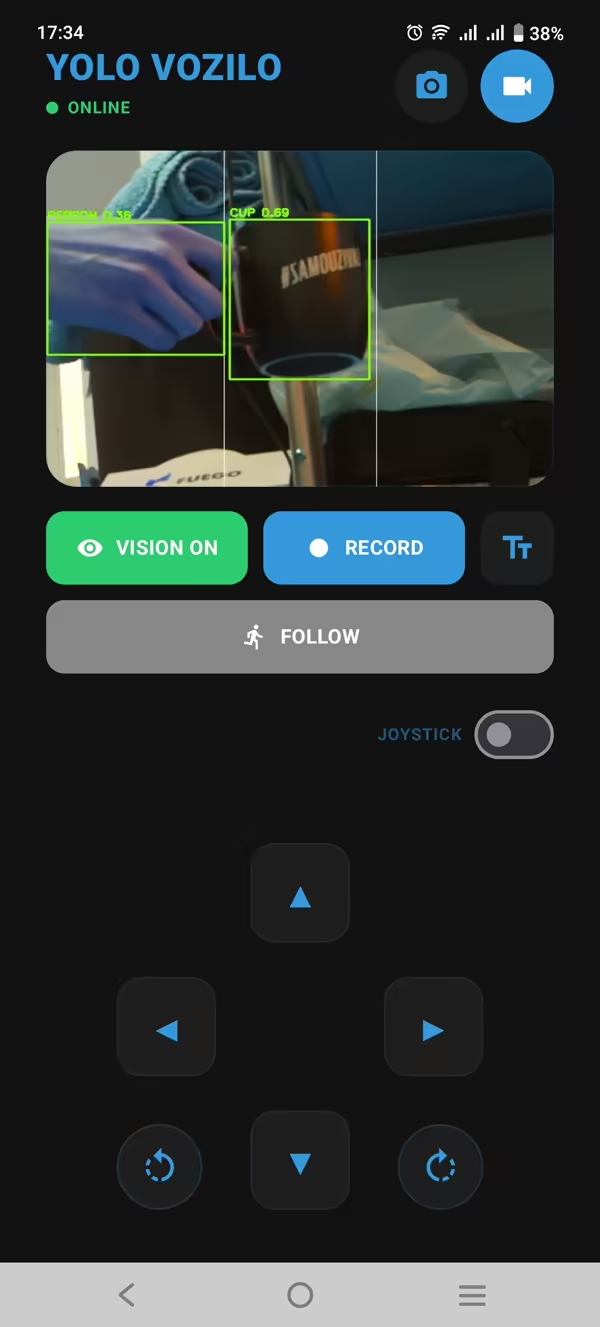
Captures d'écran
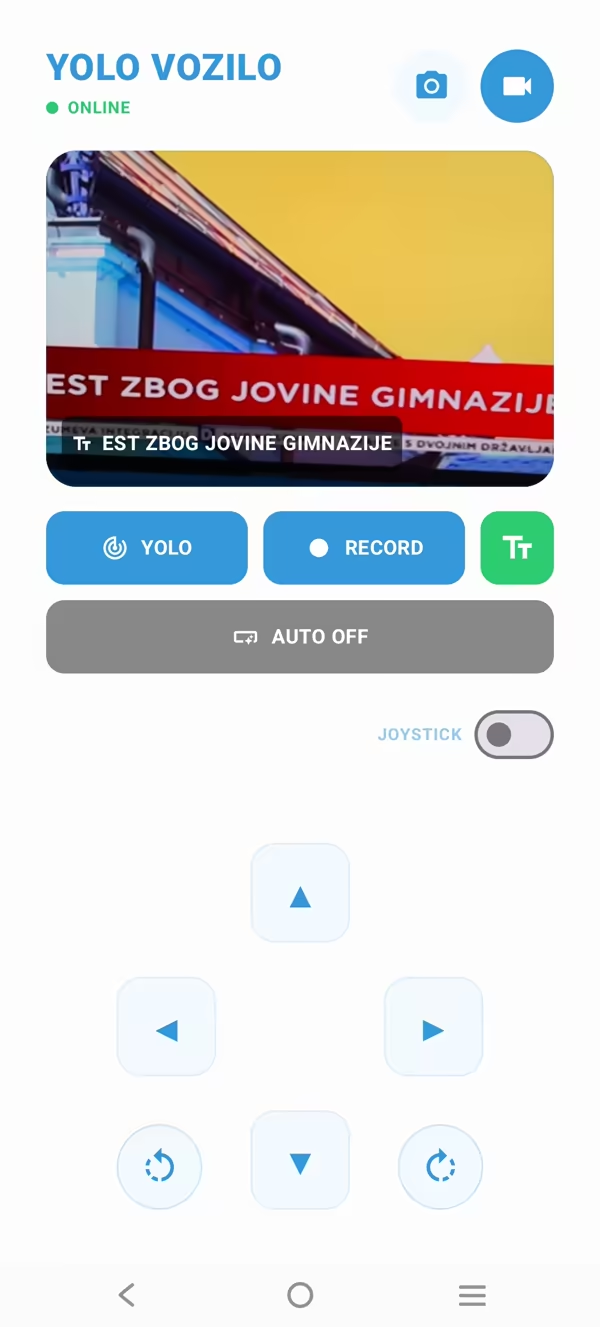
Le problème
Le premier prototype faisait tourner la vision et la commande des moteurs ensemble. Quand la détection d’objets s’activait, les commandes devaient attendre. Un véhicule qui hésite chaque fois que la caméra réfléchit, ce n’est pas vraiment un véhicule.
Ce que j’ai fait
J’ai séparé la capture caméra, l’inférence YOLO, le streaming vidéo et les commandes des moteurs en pipelines multithreads et services Docker distincts sur un Raspberry Pi 5. Puis j’ai créé une station de commande Android native qui réunit vidéo en direct, pilotage et télémétrie sur un seul écran. Si le Wi-Fi décroche, le véhicule active son propre point d’accès de secours.
Le résultat
Un flux caméra à 30 images/s avec détection embarquée, vidéo en direct et télémétrie, ainsi qu’une 4e place et un prix spécial au 10e championnat national STEM Galaksija Cup. Le code est open source sous licence MIT.
Vérifie par toi-même
Service associé : Développement d’applications mobiles
Ma stack
Touche-à-tout. Expert en rien.
Mais je livre quand même tout le putain de projet