Caso studio
Progetto personale · Galaksija Cup 2026
Risolto il lag della videocamera. Un'auto robot arrivata 4ª a livello nazionale.
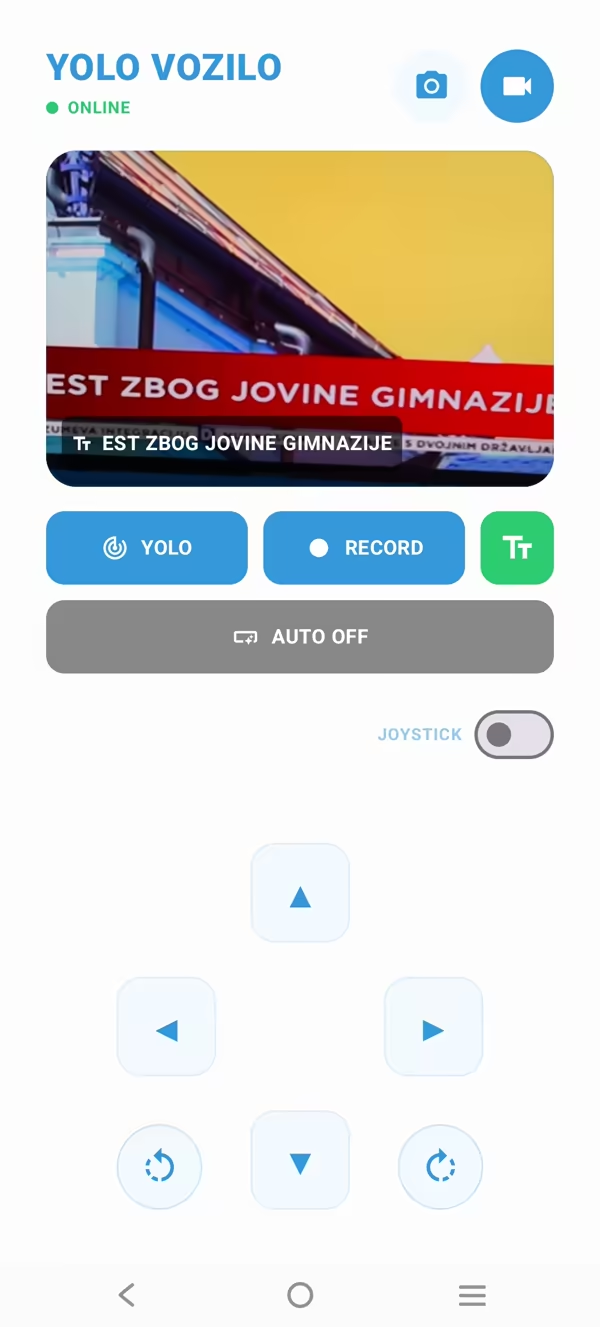
Screenshot
Il problema
Il primo prototipo eseguiva insieme visione e controllo dei motori. Quando il rilevamento degli oggetti era sotto carico, i comandi dovevano aspettare. Un veicolo che esita ogni volta che la videocamera pensa non è granché come veicolo.
Cosa ho fatto
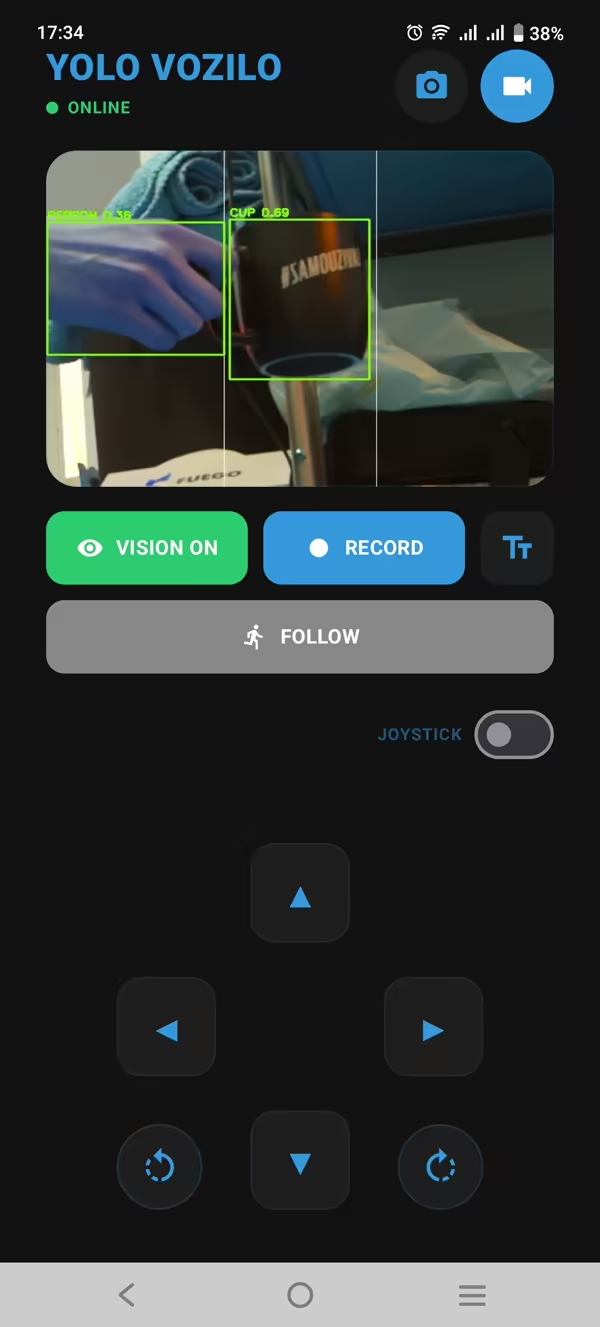
Ho separato l'acquisizione delle immagini, l'inferenza YOLO, lo streaming video e i comandi ai motori in pipeline multithread e servizi Docker distinti su un Raspberry Pi 5. Poi ho sviluppato una stazione di controllo nativa Android che riunisce video in diretta, guida e telemetria in un'unica schermata. Se il Wi-Fi cade, il veicolo attiva un proprio hotspot di emergenza.
Il risultato
Un flusso video a 30 FPS con rilevamento sul dispositivo, video in diretta e telemetria, e un 4º posto più un Premio speciale al 10º campionato nazionale STEM Galaksija Cup. Il codice è open source con licenza MIT.
Verifica di persona
Servizio correlato: Sviluppo di app mobile
Il mio stack
So fare un po' di tutto. Maestro di niente.
Ma porto comunque a termine tutto il cazzo di progetto