制作事例
自主プロジェクト · Galaksija Cup 2026
カメラの遅延を解消。全国4位に入ったロボットカー。
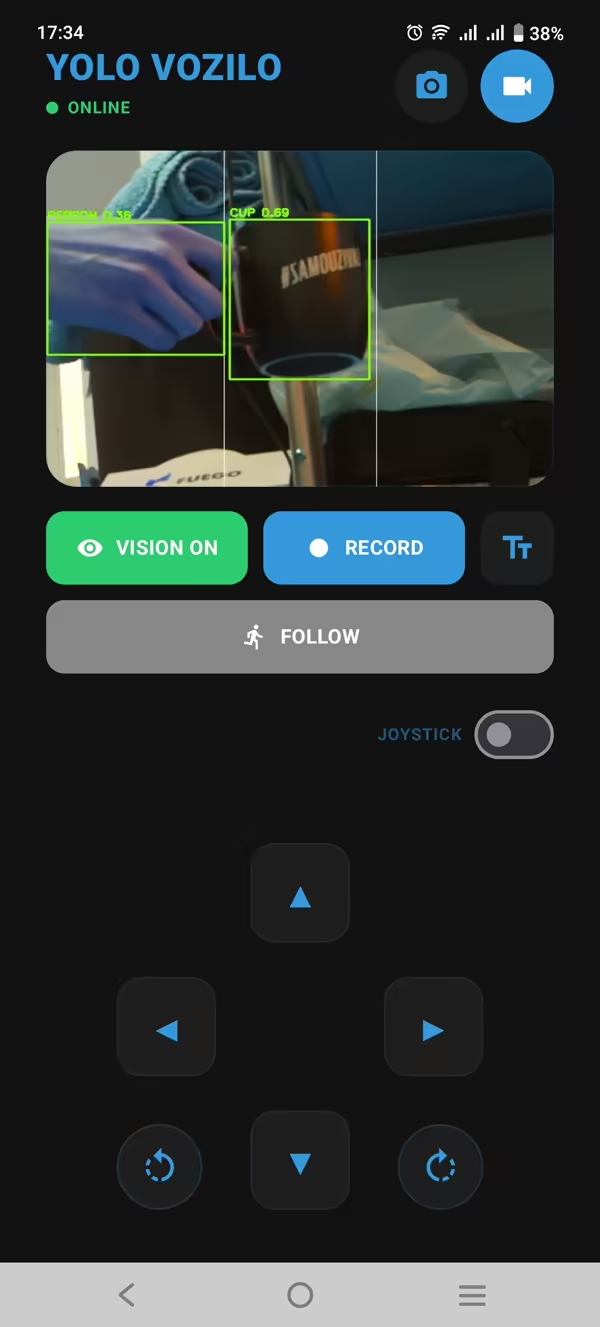
スクリーンショット
課題
最初の試作機では、画像認識とモーター制御を一緒に実行していました。物体検出が忙しくなると、操作は順番待ち。カメラが考え込むたびにためらう車なんて、車としてどうなんだという話です。
担当したこと
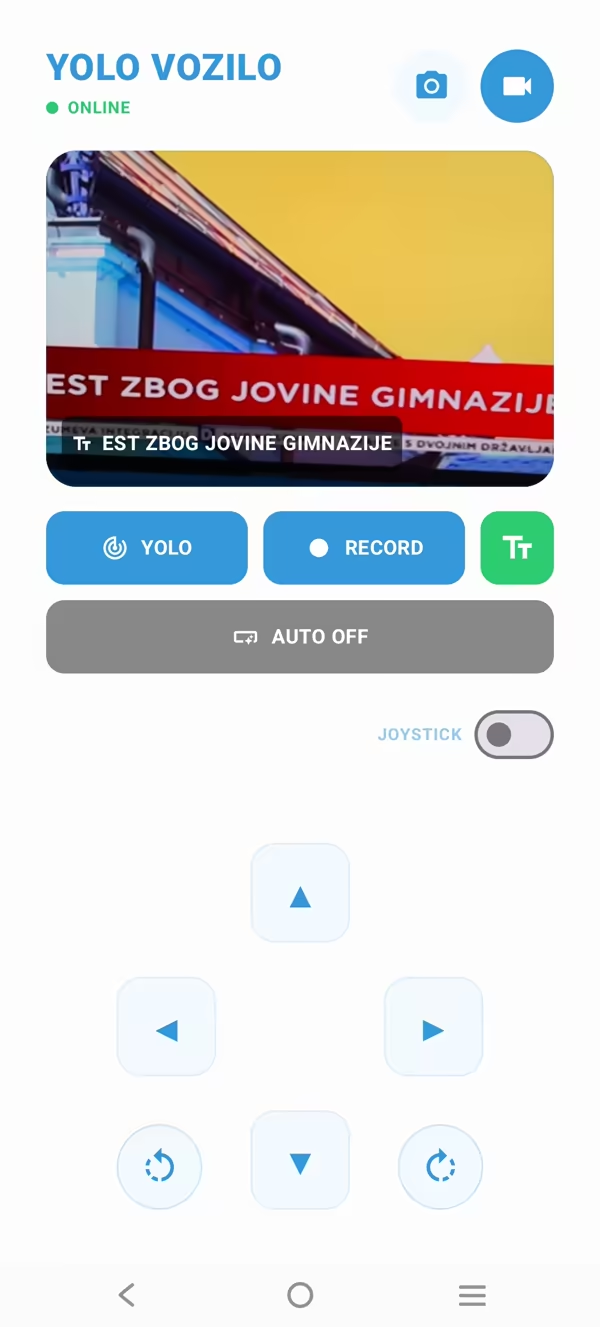
Raspberry Pi 5上で、カメラ撮影、YOLO推論、動画配信、モーターへの指令を、それぞれ独立したマルチスレッドのパイプラインとDockerサービスに分離しました。さらに、ライブ映像、走行操作、テレメトリーを1画面にまとめたネイティブAndroid操作アプリを開発。Wi-Fiが切れると、車両が代替のホットスポットを自動で立ち上げます。
結果
デバイス上での物体検出、30 FPSのカメラ映像、ライブ動画とテレメトリーを実現し、第10回Galaksija Cup全国STEM選手権で4位と特別賞を獲得しました。コードはMITライセンスのオープンソースです。
自分の目で確かめる
関連サービス: モバイルアプリ開発
技術スタック
何でも屋。極めたものは、ない。
それでも全部、きっちり完成させて出すんだよ