Casestudy
Eigen project · Galaksija Cup 2026
Cameravertraging opgelost. Een robotauto die landelijk 4e werd.
Screenshots
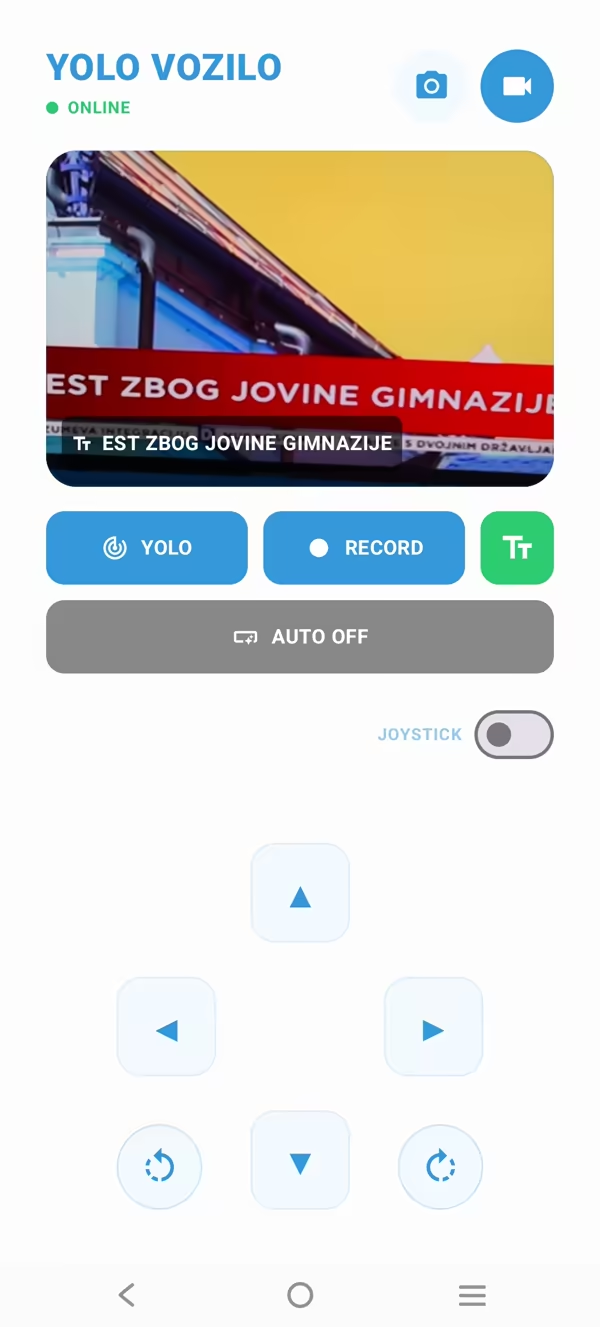
Het probleem
In het eerste prototype draaiden beeldherkenning en motorbesturing samen. Als de objectdetectie het druk kreeg, moest de besturing wachten. Een voertuig dat aarzelt zodra de camera nadenkt, is niet echt een voertuig.
Wat ik heb gedaan
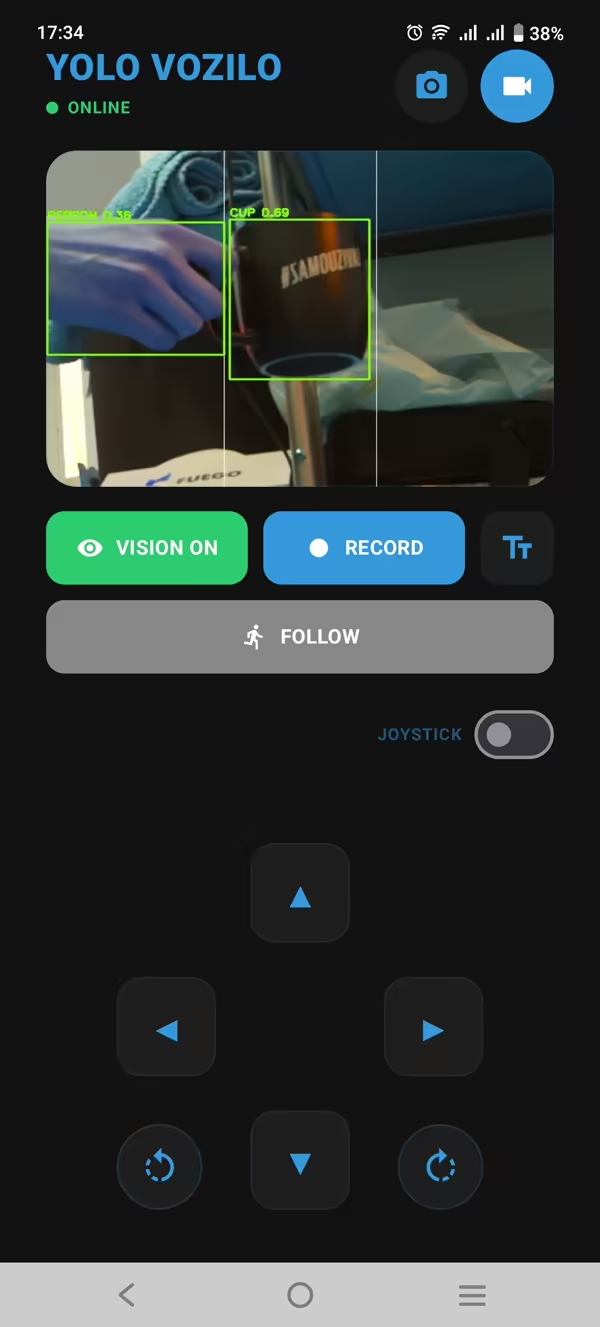
Ik splitste cameraopname, YOLO-inferentie, videostreaming en motorcommando's op in afzonderlijke multithreaded pipelines en Docker-services op een Raspberry Pi 5. Daarna bouwde ik een native Android-bedieningsapp die livevideo, besturing en telemetrie op één scherm samenbrengt. Valt de wifi weg, dan zet het voertuig zijn eigen noodhotspot op.
Het resultaat
Een camerastream van 30 FPS met detectie op het apparaat, livevideo en telemetrie, plus de 4e plaats en een speciale prijs op het 10e nationale STEM-kampioenschap Galaksija Cup. De code is open source onder de MIT-licentie.
Bekijk het zelf
Gerelateerde dienst: Mobiele appontwikkeling
Mijn stack
Van alle markten thuis. Nergens meester in.
Maar ik lever wel het hele verdomde ding op