Caso de estudo
Projeto próprio · Galaksija Cup 2026
Atraso da câmara resolvido. Um carro robótico que ficou em 4.º lugar a nível nacional.
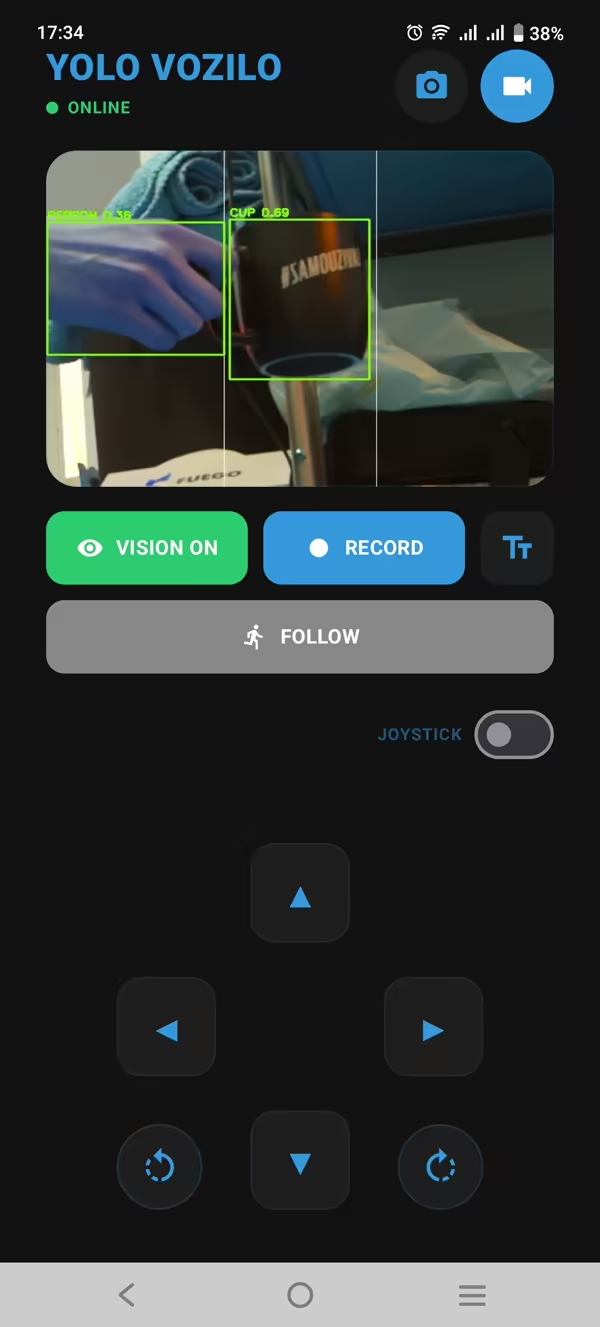
Capturas de ecrã
O problema
O primeiro protótipo executava a visão e o controlo dos motores em conjunto. Quando a deteção de objetos ficava ocupada, os comandos tinham de esperar. Um veículo que hesita sempre que a câmara pensa não é grande veículo.
O que fiz
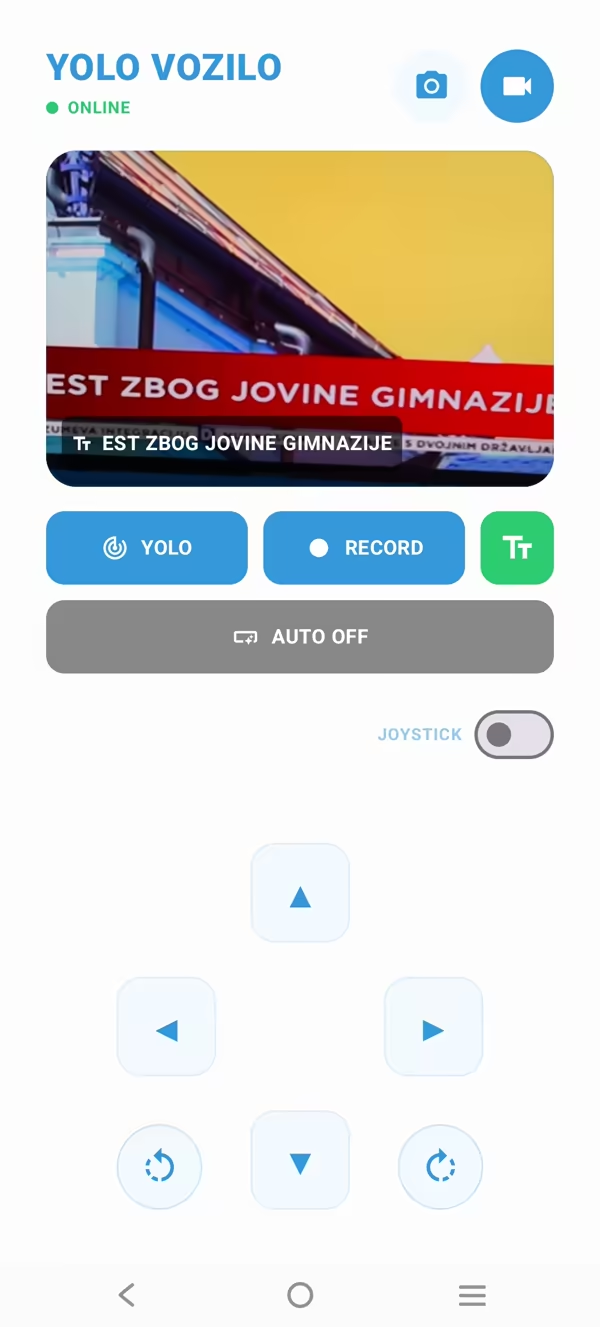
Separei a captura da câmara, a inferência YOLO, a transmissão de vídeo e os comandos dos motores em pipelines multithread e serviços Docker independentes num Raspberry Pi 5. Depois criei uma estação de controlo nativa para Android que reúne vídeo em direto, condução e telemetria num único ecrã. Se o Wi-Fi falhar, o veículo ativa o seu próprio hotspot de recurso.
O resultado
Uma transmissão da câmara a 30 FPS com deteção no dispositivo, vídeo em direto e telemetria, e um 4.º lugar mais um Prémio Especial no 10.º Campeonato Nacional STEM Galaksija Cup. O código é aberto, sob a licença MIT.
Confirma por ti
Serviço relacionado: Desenvolvimento de aplicações móveis
A minha stack
Aprendiz de tudo. Mestre de nada.
Mesmo assim, entrego a merda toda