Кейс
Собственный проект · Galaksija Cup 2026
Лаги камеры устранены. Робомобиль занял 4-е место в стране.
Скриншоты
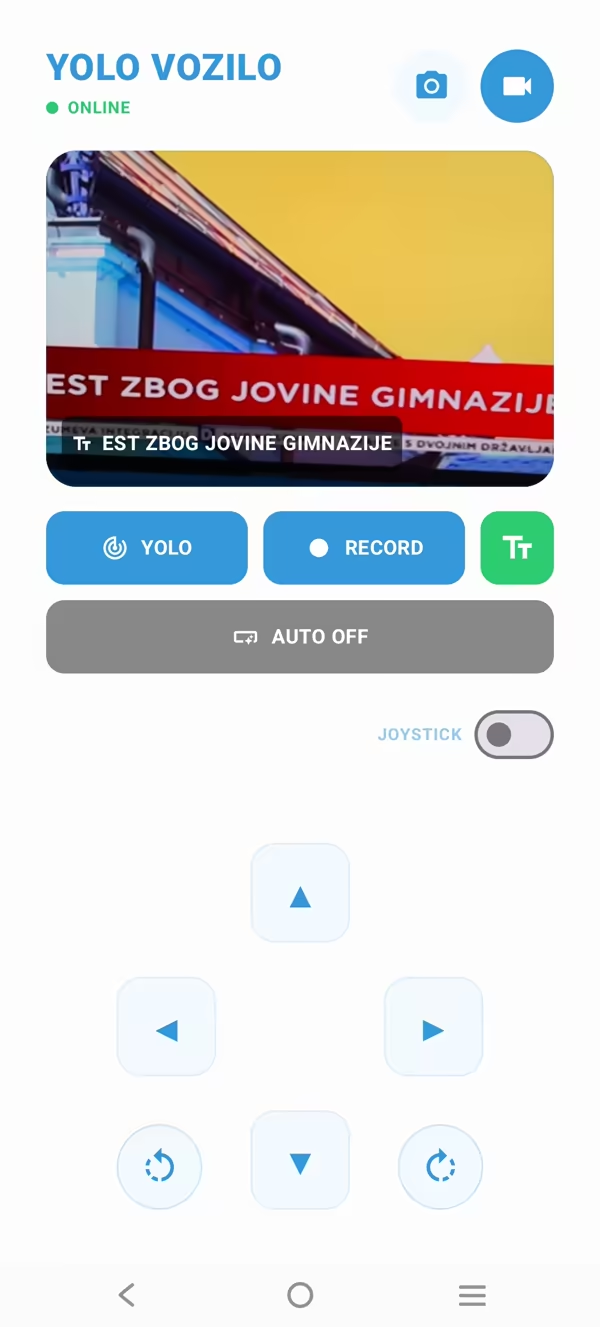
Проблема
В первом прототипе зрение и управление моторами работали вместе. Когда распознавание объектов загружало систему, управление ждало своей очереди. Машинка, которая тормозит каждый раз, когда камера думает, — так себе машинка.
Что я сделал
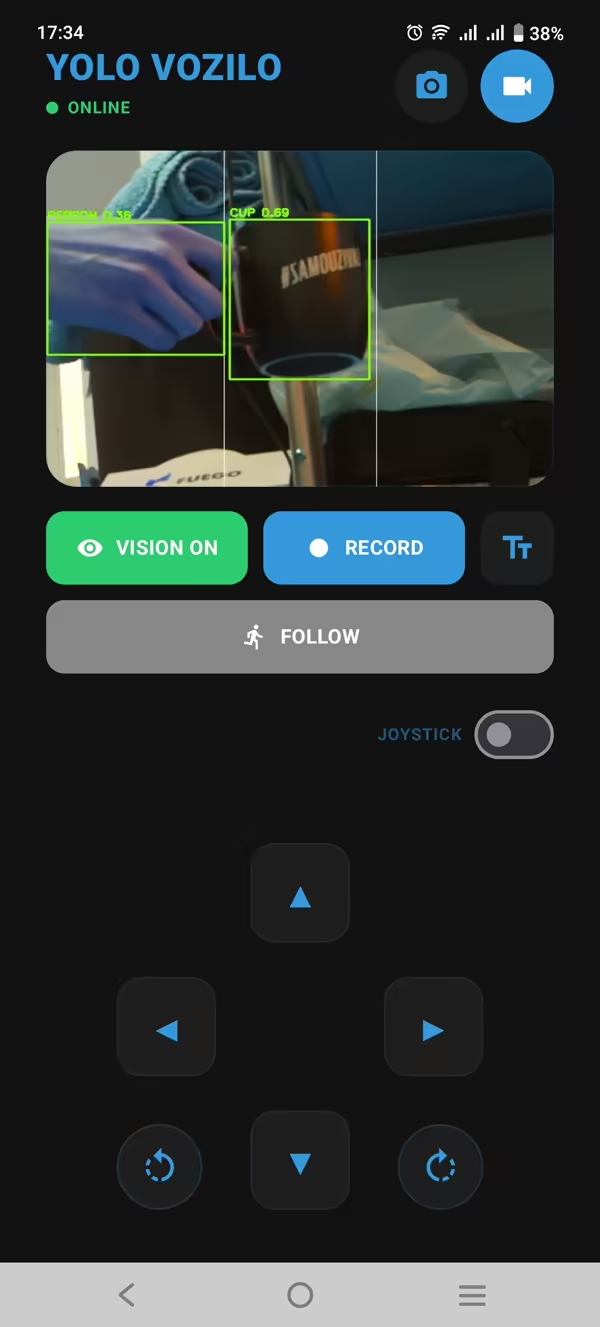
Я разделил захват изображения, инференс YOLO, видеостриминг и команды моторам на отдельные многопоточные конвейеры и сервисы Docker на Raspberry Pi 5. Затем сделал нативный пульт управления для Android: видеотрансляция, управление движением и телеметрия на одном экране. Если Wi-Fi пропадает, машинка поднимает собственную резервную точку доступа.
Результат
Видеопоток с камеры в 30 FPS с распознаванием на устройстве, трансляция и телеметрия в реальном времени, а ещё 4-е место и специальная награда на 10-м национальном STEM-чемпионате Galaksija Cup. Исходный код открыт под лицензией MIT.
Проверь сам
Связанная услуга: Разработка мобильных приложений
Мой стек
За всё берусь. Ни в чём не мастер.
И всё равно довожу всю эту хрень до релиза