Studija slučaja
Lični projekat · Galaksija kup 2026
Kašnjenje kamere rešeno. Robotski automobil koji je osvojio 4. mesto na državnom takmičenju.
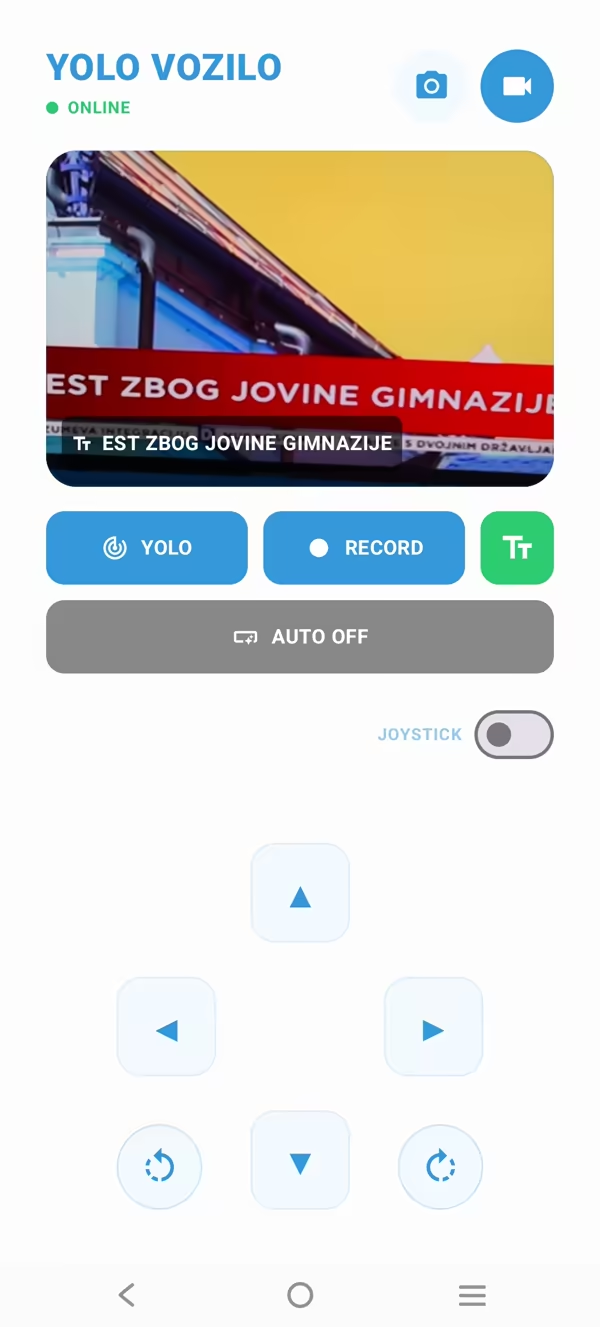
Snimci ekrana
Problem
Prvi prototip je zajedno izvršavao obradu slike i upravljanje motorima. Kad bi se detekcija objekata zahuktala, komande su morale da čekaju. Vozilo koje zastane svaki put kad kamera razmišlja i nije neko vozilo.
Šta sam uradio
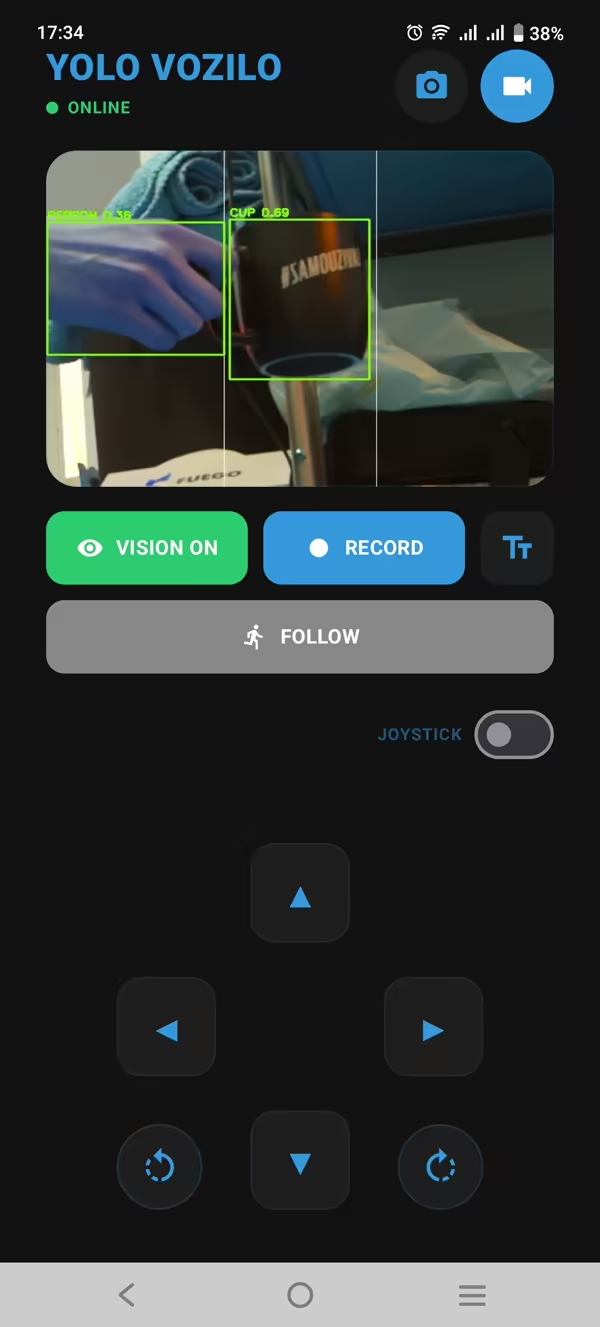
Razdvojio sam snimanje kamerom, YOLO inferenciju, strimovanje videa i komande za motore u zasebne višenitne tokove obrade i Docker servise na platformi Raspberry Pi 5. Zatim sam napravio nativnu Android upravljačku stanicu koja objedinjuje video uživo, vožnju i telemetriju na jednom ekranu. Ako Wi-Fi veza pukne, vozilo pokreće sopstveni rezervni hotspot.
Rezultat
Slika s kamere pri 30 FPS uz detekciju na samom uređaju, video uživo i telemetriju, kao i 4. mesto i specijalna nagrada na 10. državnom STEM takmičenju Galaksija kup. Kod je otvorenog izvora, pod MIT licencom.
Proveri lično
Povezana usluga: Razvoj mobilnih aplikacija
Moj tehnološki skup
Majstor za sve. Ekspert ni za šta.
I opet isporučim celu jebenu stvar