项目案例
个人项目 · Galaksija Cup 2026
摄像头卡顿解决了。机器小车拿下全国第 4 名。
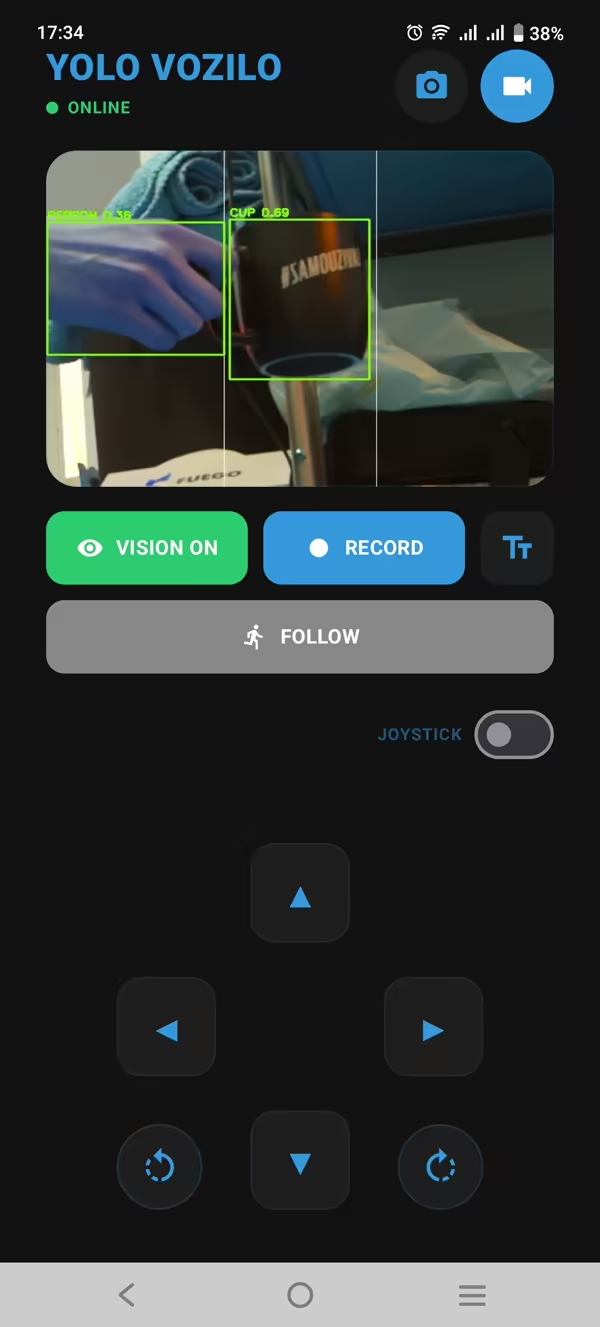
截图
问题
最初的原型把视觉和电机控制放在一起运行。目标检测一忙,控制指令就得排队。摄像头一思考,车就犹豫,这还算什么车。
我做了什么
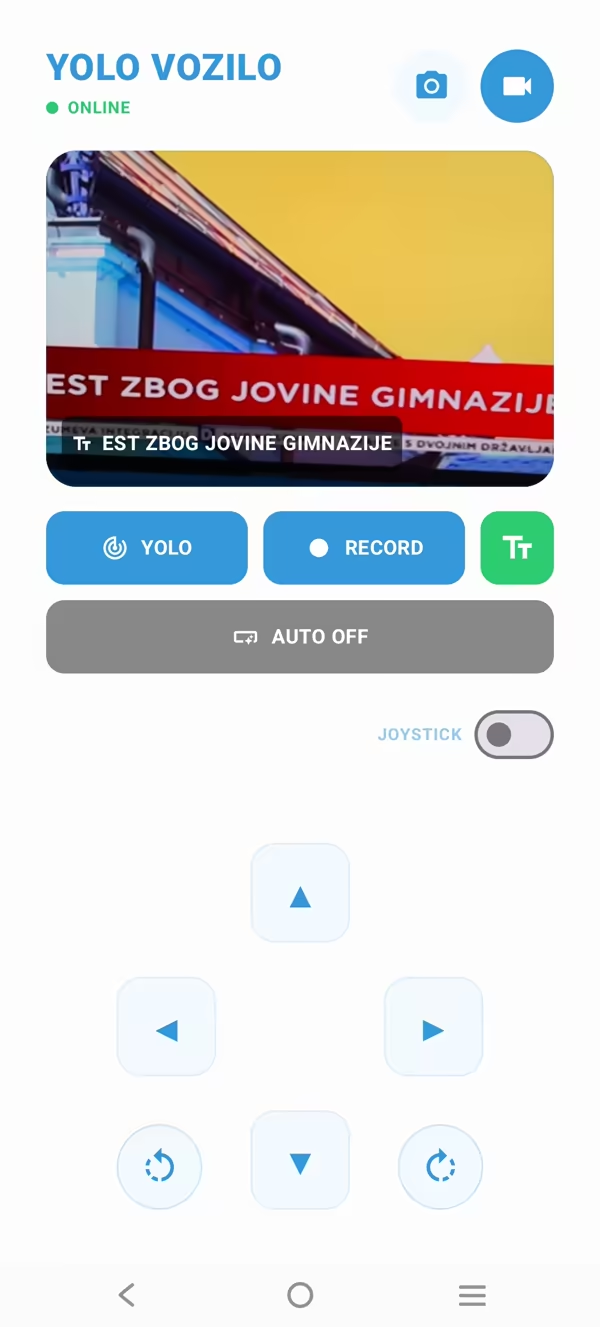
我在 Raspberry Pi 5 上,将摄像头采集、YOLO 推理、视频流传输和电机指令拆分为独立的多线程流水线和 Docker 服务。然后构建了一个原生 Android 控制端,把实时视频、驾驶控制和遥测数据整合在同一屏幕上。如果 Wi-Fi 断开,小车会启动自己的备用热点。
成果
30 FPS 摄像头画面,配合设备端检测、实时视频和遥测数据,并在第 10 届 Galaksija Cup 全国 STEM 锦标赛中获得第 4 名及特别奖。代码采用 MIT 许可证开源。
亲自看看
相关服务: 移动应用开发
我的技术栈
样样都会,没一样精。
照样把整套东西他妈的做完上线