Caso de estudio
Proyecto propio · Galaksija Cup 2026
Retardo de la cámara resuelto. Un coche robot que quedó 4.º a nivel nacional.
Capturas de pantalla
El problema
El primer prototipo ejecutaba la visión y el control de los motores juntos. Cuando la detección de objetos se ponía a trabajar a fondo, los controles tenían que esperar. Un vehículo que se lo piensa cada vez que la cámara piensa no es muy buen vehículo.
Lo que hice
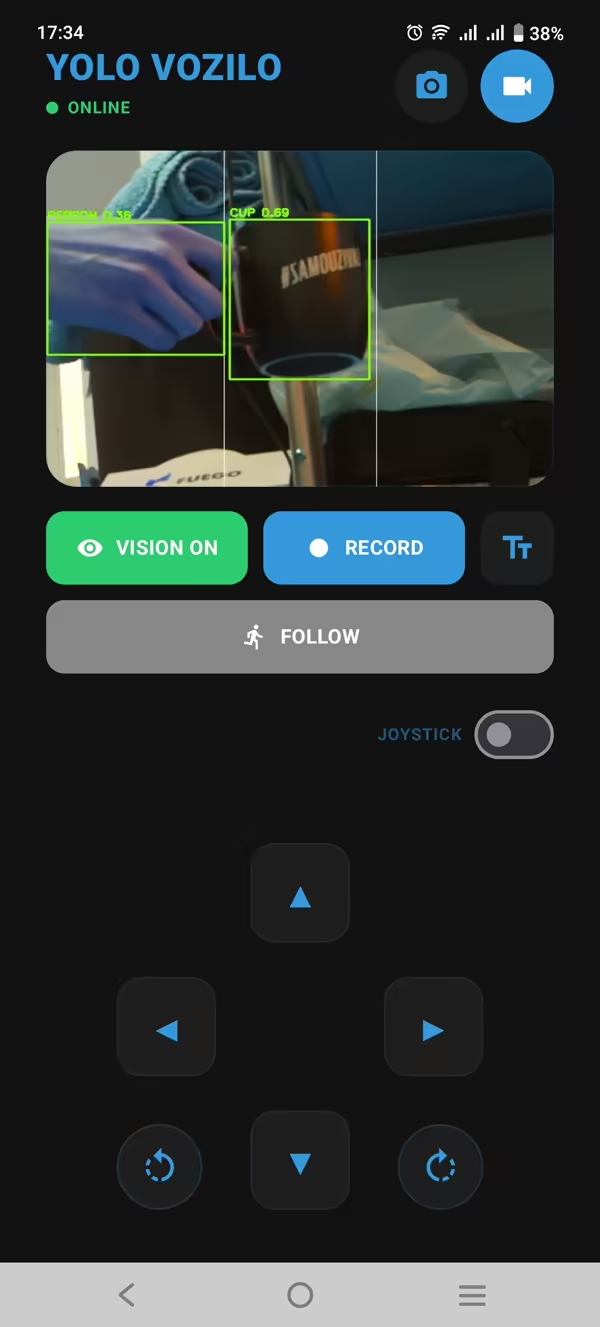
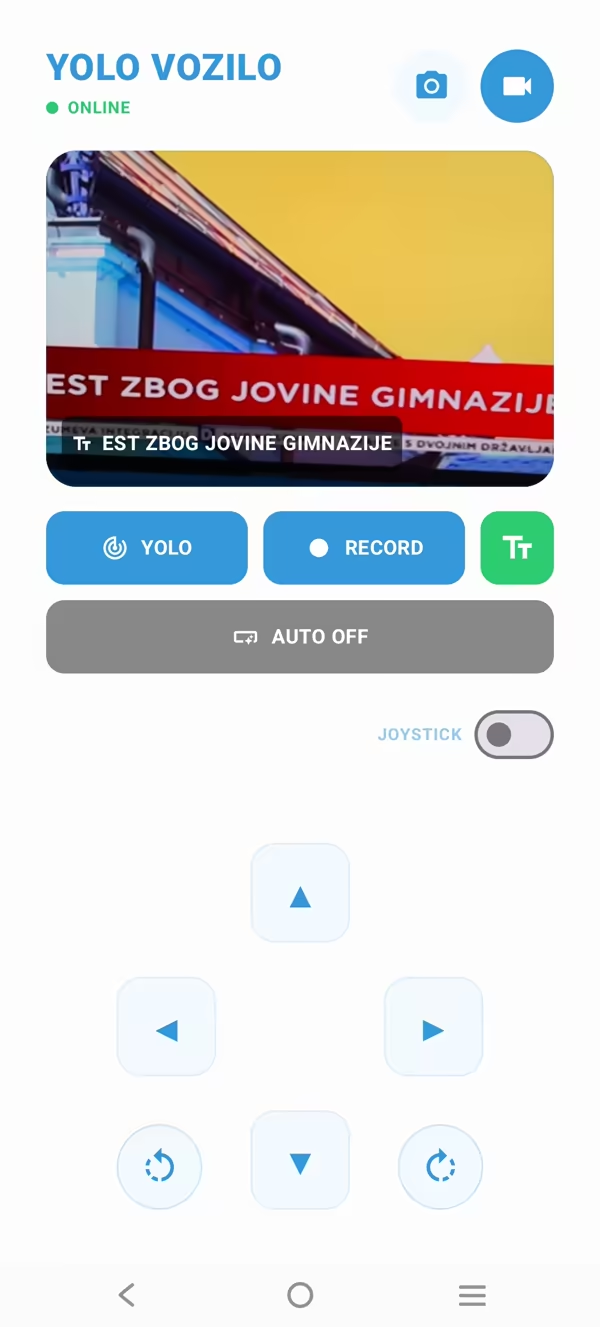
Separé la captura de la cámara, la inferencia de YOLO, la transmisión de vídeo y las órdenes de los motores en flujos de procesamiento multihilo y servicios Docker independientes en una Raspberry Pi 5. Después creé una estación de control nativa para Android que reúne vídeo en directo, conducción y telemetría en una sola pantalla. Si se cae el Wi-Fi, el vehículo activa su propio punto de acceso de respaldo.
El resultado
Imagen de cámara a 30 FPS con detección en el propio dispositivo, vídeo en directo y telemetría, además de un 4.º puesto y un premio especial en el campeonato nacional STEM de la 10.ª Galaksija Cup. El código es abierto y está disponible bajo la licencia MIT.
Compruébalo tú mismo
Servicio relacionado: Desarrollo de aplicaciones móviles
Mi stack
Aprendiz de todo. Maestro de nada.
Pero aun así saco adelante todo el puto proyecto