Studium przypadku
Projekt własny · Galaksija Cup 2026
Opóźnienia kamery usunięte. Samochód-robot z 4. miejscem w kraju.
Zrzuty ekranu
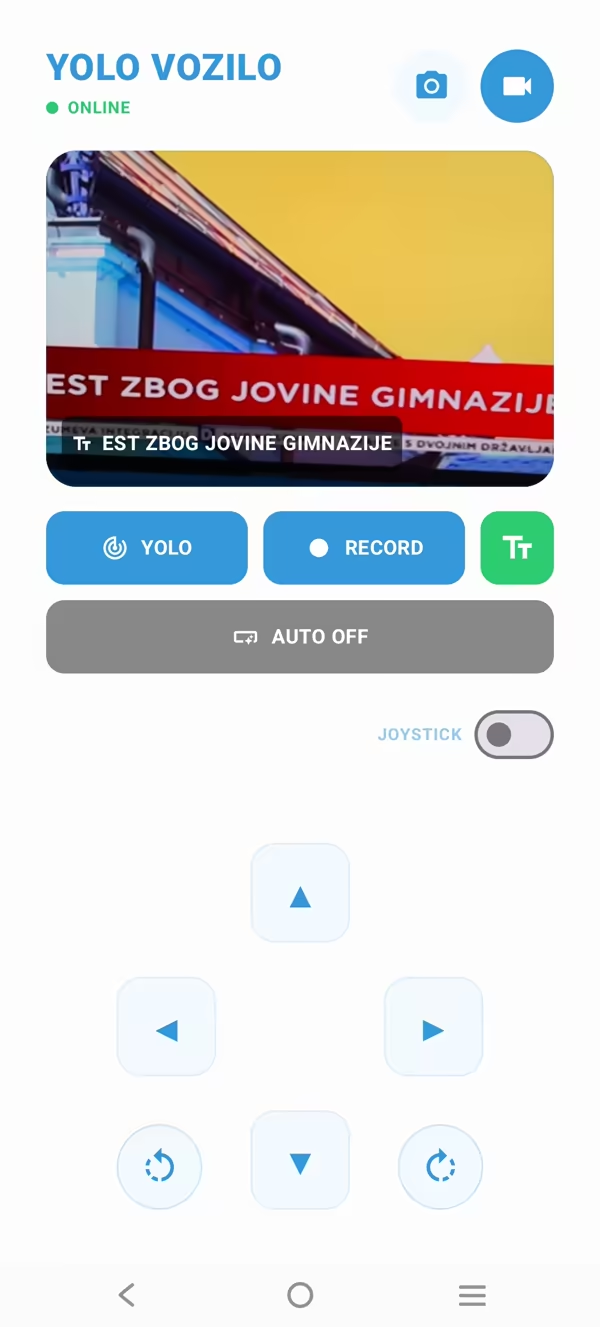
Problem
W pierwszym prototypie przetwarzanie obrazu i sterowanie silnikami działały razem. Gdy wykrywanie obiektów miało dużo roboty, sterowanie musiało czekać. Pojazd, który się waha za każdym razem, gdy kamera myśli, to raczej kiepski pojazd.
Co zrobiłem
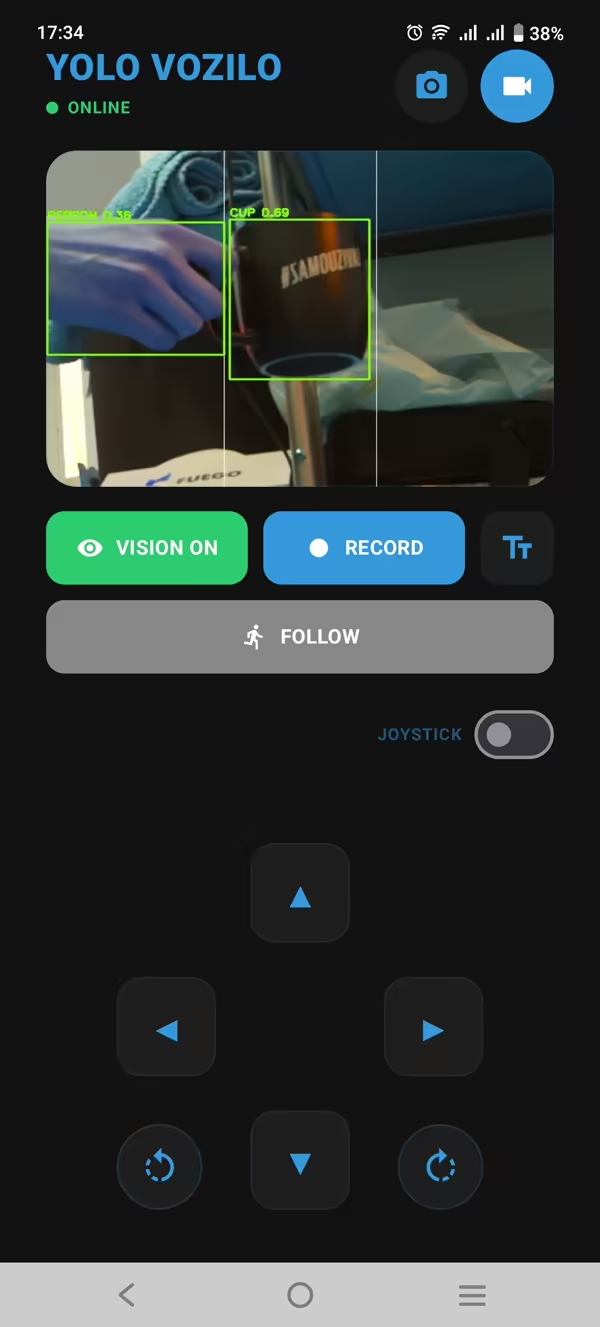
Rozdzieliłem przechwytywanie obrazu, inferencję YOLO, strumieniowanie wideo i polecenia dla silników na osobne wielowątkowe potoki oraz usługi Docker na Raspberry Pi 5. Potem zbudowałem natywną aplikację sterującą na Android, która łączy obraz na żywo, sterowanie jazdą i telemetrię na jednym ekranie. Jeśli Wi-Fi się rozłączy, pojazd uruchamia własny awaryjny hotspot.
Rezultat
Obraz z kamery w 30 FPS z wykrywaniem obiektów na urządzeniu, wideo na żywo i telemetria, a do tego 4. miejsce i nagroda specjalna na 10. krajowych mistrzostwach STEM Galaksija Cup. Kod jest otwarty i dostępny na licencji MIT.
Sprawdź samodzielnie
Powiązana usługa: Tworzenie aplikacji mobilnych
Mój stack
Znam się na wszystkim. Mistrzem nie jestem w niczym.
A i tak dowożę całą tę cholerną robotę